robotdescription.com / gallery
Gallery
Real robot models from robot_descriptions.py,
each read in with RobotDescription.from_urdf and written back out as plain URDF. Open one to spin it,
move its joints and see what the importer kept and dropped.
135 of 136 URDF robots imported · 135 with forward kinematics identical to the original (Pinocchio) · 124 with a 3D viewer · 100 simulate in MuJoCo, in your browser.
With a 3D viewer
-
Two-arm cell (this page's example)
robotdescription.com
4 DOF · 7 links
✓ authored in Python
-
A1
UNITREE Robotics
12 DOF · 23 links
✓ imported via
RobotDescription.from_urdf -
Ability Hand
PSYONIC, Inc.
10 DOF · 47 links
✓ imported via
RobotDescription.from_urdf -
Aero Hand Open
TetherIA
16 DOF · 22 links
✓ imported via
RobotDescription.from_urdf -
Aliengo
UNITREE Robotics
12 DOF · 31 links
✓ imported via
RobotDescription.from_urdf -
Allegro Hand
Wonik Robotics
16 DOF · 22 links
✓ imported via
RobotDescription.from_urdf -
ANYmal B
ANYbotics
12 DOF · 22 links
✓ imported via
RobotDescription.from_urdf -
ANYmal C
ANYbotics
12 DOF · 78 links
✓ imported via
RobotDescription.from_urdf -
ANYmal D
ANYbotics
12 DOF · 96 links
✓ imported via
RobotDescription.from_urdf -
Atlas DRC (v3)
Boston Dynamics
30 DOF · 70 links
✓ imported via
RobotDescription.from_urdf -
Atlas v4
Boston Dynamics
30 DOF · 31 links
✓ imported via
RobotDescription.from_urdf -
B1
UNITREE Robotics
12 DOF · 36 links
✓ imported via
RobotDescription.from_urdf -
B2
UNITREE Robotics
12 DOF · 37 links
✓ imported via
RobotDescription.from_urdf -
BamBot
Tim Qian
15 DOF · 21 links
✓ imported via
RobotDescription.from_urdf -
BarrettHand
Barrett Technology
8 DOF · 9 links
✓ imported via
RobotDescription.from_urdf -
Baxter
Rethink Robotics
15 DOF · 49 links
✓ imported via
RobotDescription.from_urdf -
Berkeley Humanoid
Hybrid Robotics
12 DOF · 15 links
✓ imported via
RobotDescription.from_urdf -
Bolt
ODRI
6 DOF · 9 links
✓ imported via
RobotDescription.from_urdf -
Booster T1
Booster Robotics
23 DOF · 24 links
✓ imported via
RobotDescription.from_urdf -
Cassie
Agility Robotics
16 DOF · 17 links
✓ imported via
RobotDescription.from_urdf -
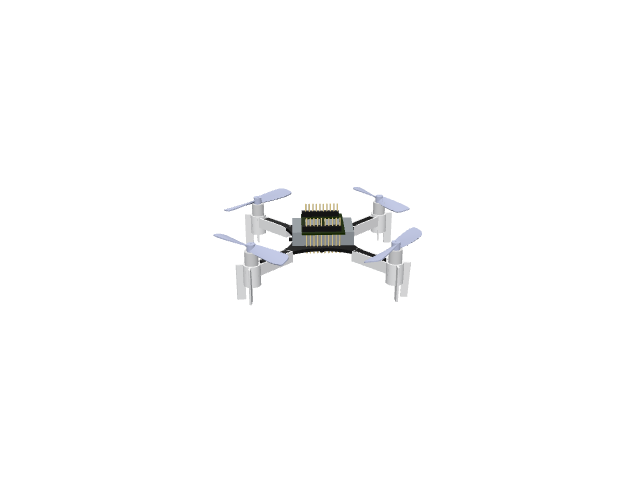
Crazyflie 2.0
Bitcraze
0 DOF · 6 links
✓ imported via
RobotDescription.from_urdf -
Cookie
Upkie Project
6 DOF · 62 links
✓ imported via
RobotDescription.from_urdf -
Double Pendulum
None
2 DOF · 3 links
✓ imported via
RobotDescription.from_urdf -
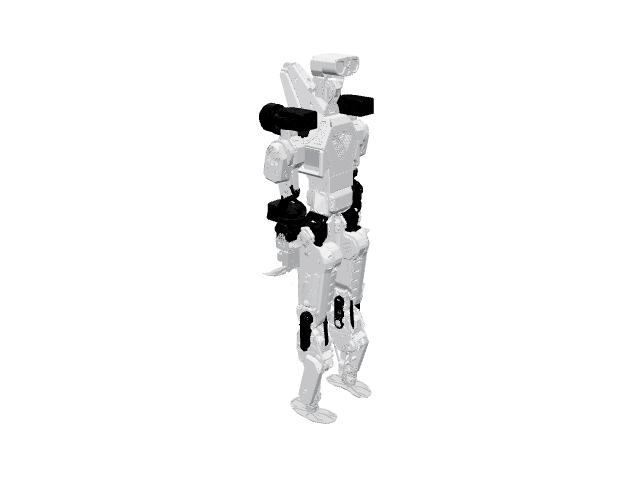
Draco3
Apptronik
27 DOF · 48 links
✓ imported via
RobotDescription.from_urdf -
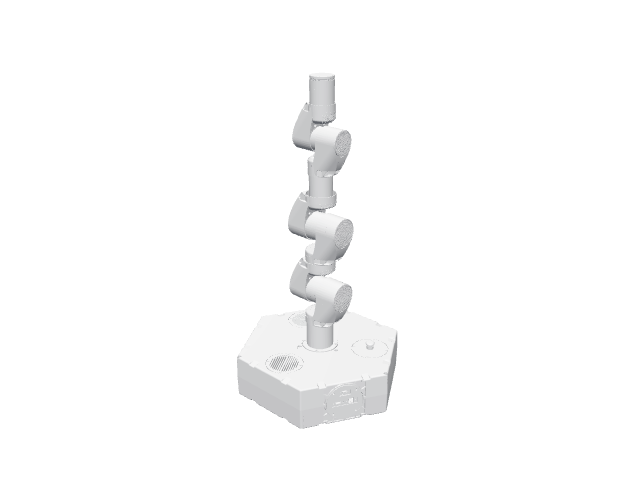
e.DO
Comau
6 DOF · 7 links
✓ imported via
RobotDescription.from_urdf -
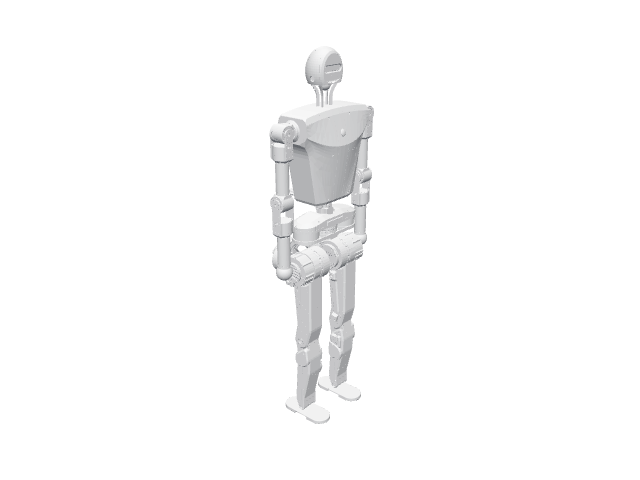
Elf2
BXI Robotics
25 DOF · 26 links
✓ imported via
RobotDescription.from_urdf -
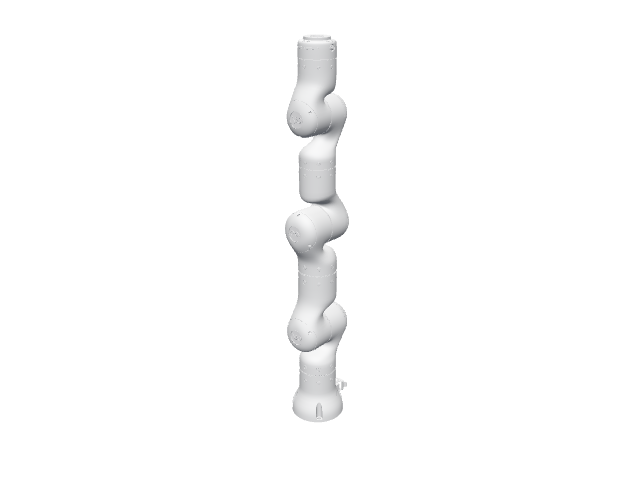
Enlight-L
Flexiv Robotics
7 DOF · 10 links
✓ imported via
RobotDescription.from_urdf -
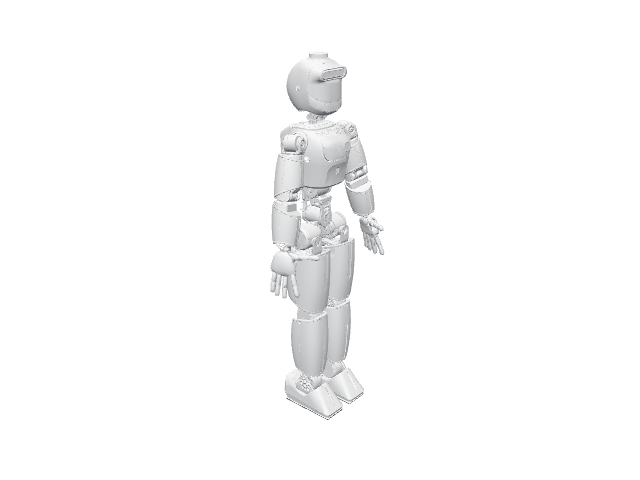
ergoCub
IIT
57 DOF · 204 links
✓ imported via
RobotDescription.from_urdf -
Eve R3
Halodi
23 DOF · 96 links
✓ imported via
RobotDescription.from_urdf -
M-710iC
Fanuc
6 DOF · 10 links
✓ imported via
RobotDescription.from_urdf -
FER
Franka Robotics
9 DOF · 14 links
✓ imported via
RobotDescription.from_urdf -
Fetch
Fetch Robotics
14 DOF · 25 links
✓ imported via
RobotDescription.from_urdf -
FingerEdu
None
3 DOF · 6 links
✓ imported via
RobotDescription.from_urdf -
FR3
Franka Robotics
9 DOF · 26 links
✓ imported via
RobotDescription.from_urdf -
FR3 v2.1
Franka Robotics
9 DOF · 26 links
✓ imported via
RobotDescription.from_urdf -
FR3 v2
Franka Robotics
9 DOF · 26 links
✓ imported via
RobotDescription.from_urdf -
G1
UNITREE Robotics
29 DOF · 40 links
✓ imported via
RobotDescription.from_urdf -
Gen2
Kinova
6 DOF · 13 links
✓ imported via
RobotDescription.from_urdf -
Gen3
Kinova
7 DOF · 11 links
✓ imported via
RobotDescription.from_urdf -
Gen3 Lite
Kinova
10 DOF · 15 links
✓ imported via
RobotDescription.from_urdf -
Ginger
Paaila Technology
49 DOF · 50 links
✓ imported via
RobotDescription.from_urdf -
Go2
UNITREE Robotics
12 DOF · 42 links
✓ imported via
RobotDescription.from_urdf -
GR-1
Fourier
32 DOF · 37 links
✓ imported via
RobotDescription.from_urdf -
H1_2
UNITREE Robotics
51 DOF · 58 links
✓ imported via
RobotDescription.from_urdf -
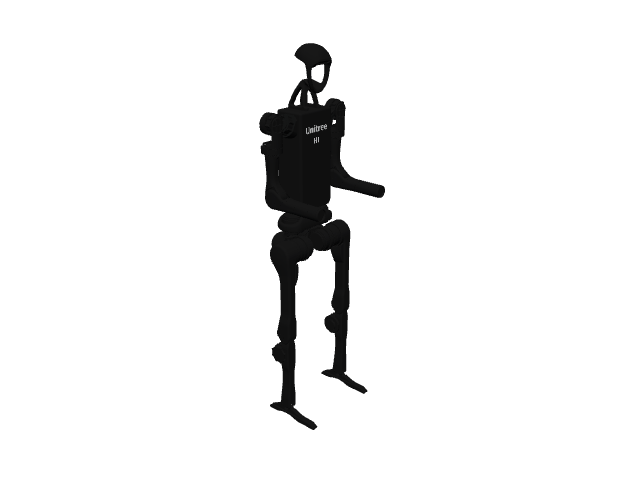
H1
UNITREE Robotics
19 DOF · 25 links
✓ imported via
RobotDescription.from_urdf -
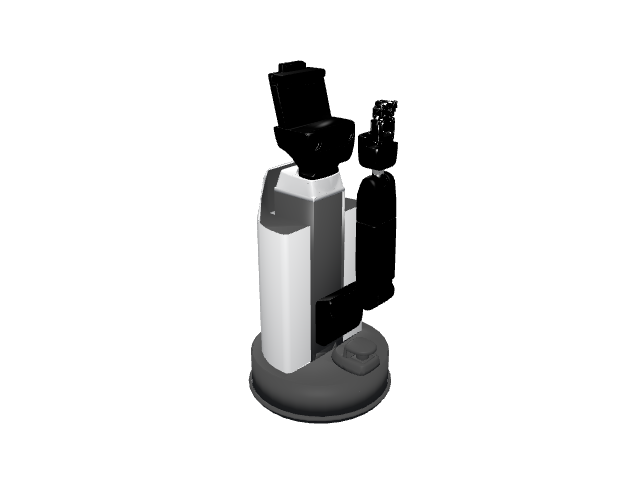
HSR-B
Toyota Motor Corporation
29 DOF · 48 links
✓ imported via
RobotDescription.from_urdf -
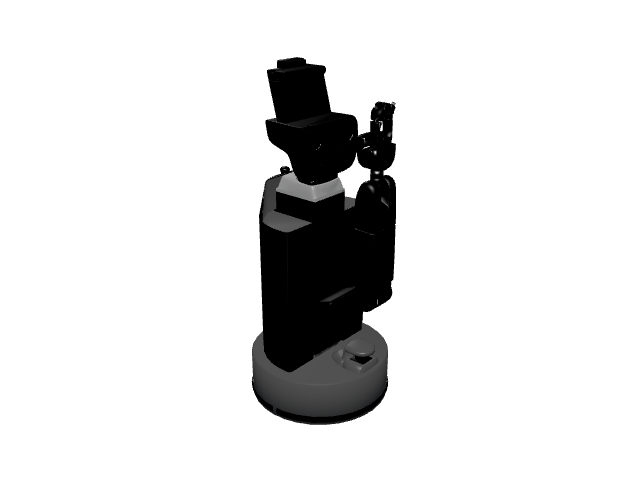
HSR-C
Toyota Motor Corporation
29 DOF · 46 links
✓ imported via
RobotDescription.from_urdf -
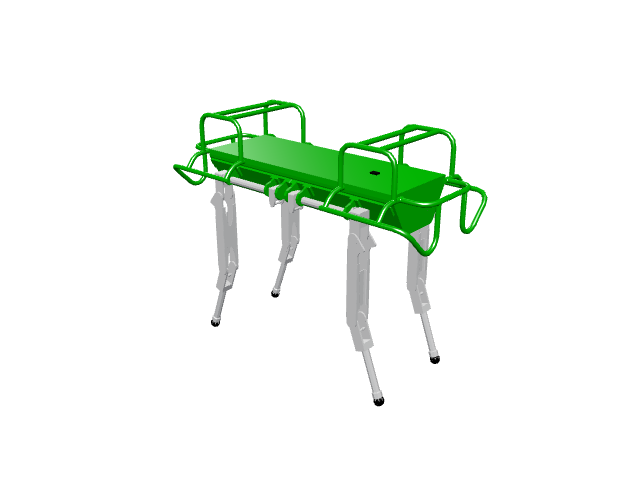
HyQ
IIT
12 DOF · 19 links
✓ imported via
RobotDescription.from_urdf -
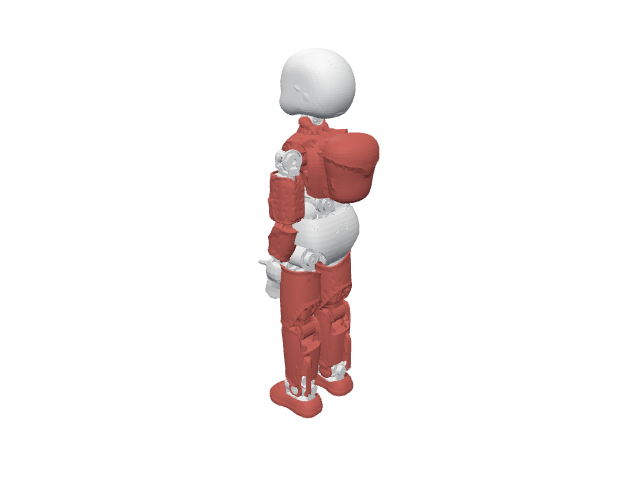
iCub
IIT
32 DOF · 189 links
✓ imported via
RobotDescription.from_urdf -
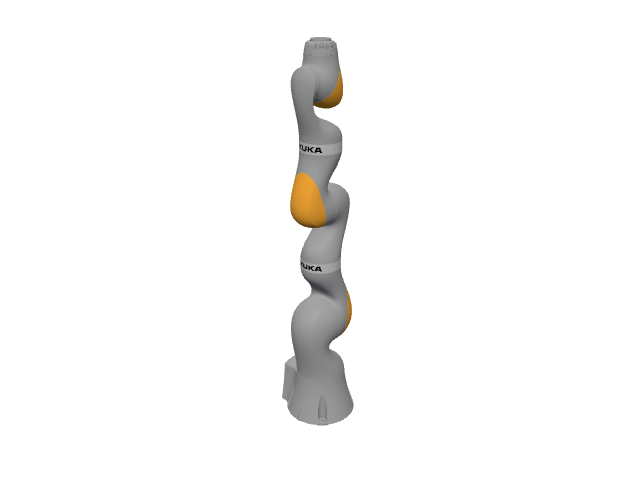
iiwa 14
KUKA
7 DOF · 11 links
✓ imported via
RobotDescription.from_urdf -
iiwa 7
KUKA
7 DOF · 9 links
✓ imported via
RobotDescription.from_urdf -
iiwa 7
KUKA
7 DOF · 10 links
✓ imported via
RobotDescription.from_urdf -
Jaco2 j2n4s300
Kinova
10 DOF · 14 links
✓ imported via
RobotDescription.from_urdf -
Jaco2 j2n6s200
Kinova
10 DOF · 14 links
✓ imported via
RobotDescription.from_urdf -
Jaco2 j2n6s300
Kinova
12 DOF · 16 links
✓ imported via
RobotDescription.from_urdf -
Jaco2 j2n7s300
Kinova
13 DOF · 17 links
✓ imported via
RobotDescription.from_urdf -
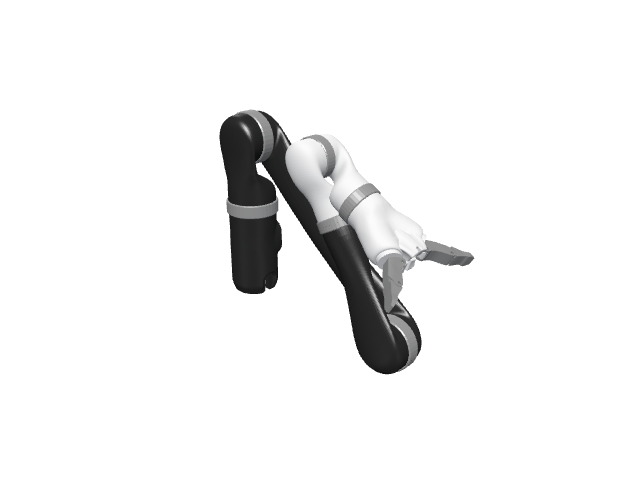
Jaco2 j2s6s200
Kinova
10 DOF · 14 links
✓ imported via
RobotDescription.from_urdf -
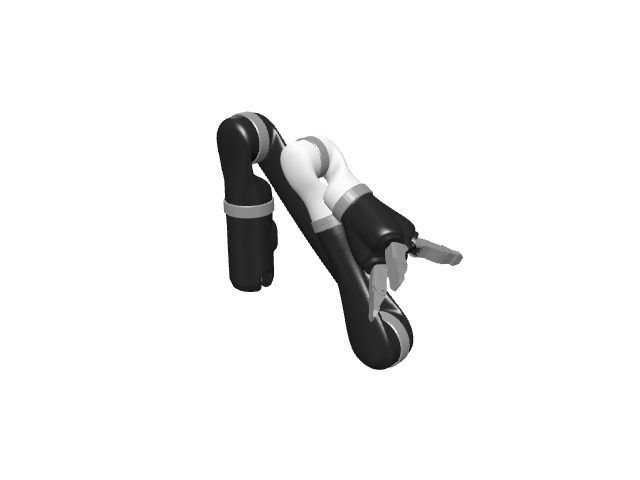
Jaco2 j2s6s300
Kinova
12 DOF · 16 links
✓ imported via
RobotDescription.from_urdf -
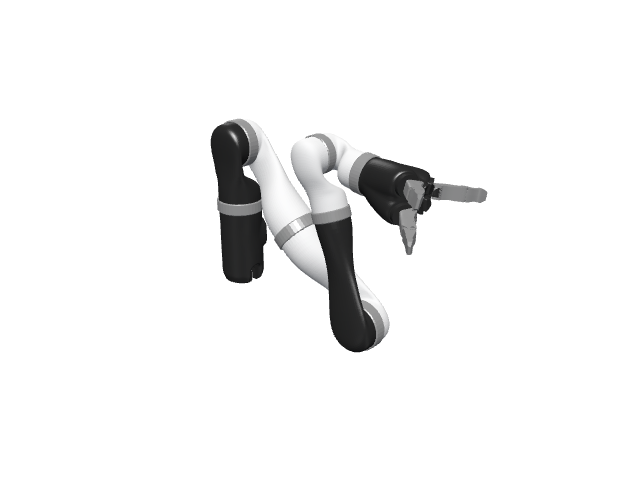
Jaco2 j2s7s300
Kinova
13 DOF · 17 links
✓ imported via
RobotDescription.from_urdf -
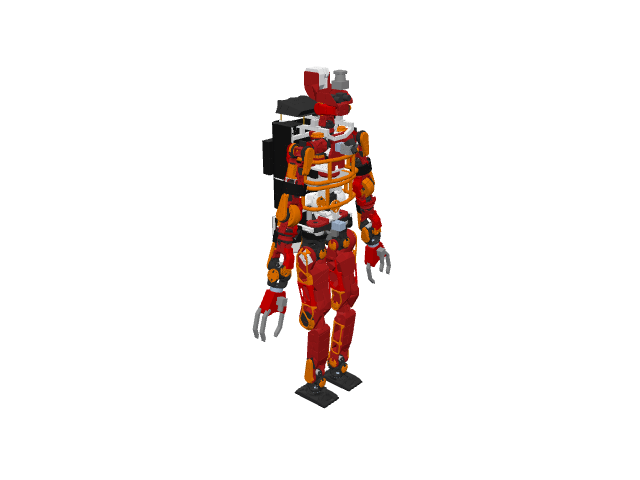
JAXON
JSK
38 DOF · 39 links
✓ imported via
RobotDescription.from_urdf -
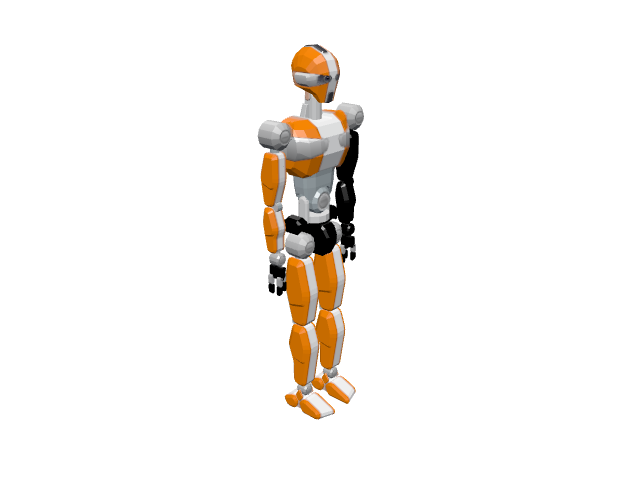
JVRC-1
AIST
44 DOF · 60 links
✓ imported via
RobotDescription.from_urdf -
Laikago
UNITREE Robotics
12 DOF · 14 links
✓ imported via
RobotDescription.from_urdf -
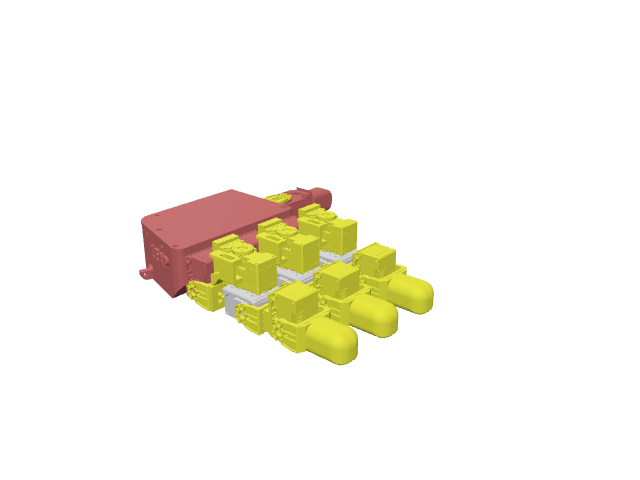
LEAP Hand v1
Carnegie Mellon University
16 DOF · 17 links
✓ imported via
RobotDescription.from_urdf -
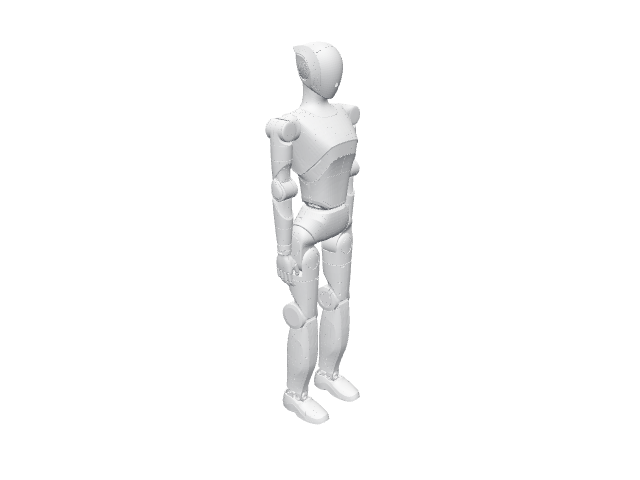
Luna
LimX Dynamics
27 DOF · 39 links
✓ imported via
RobotDescription.from_urdf -
MICO-Core
Flexiv Robotics
14 DOF · 22 links
✓ imported via
RobotDescription.from_urdf -
Mini Cheetah
MIT
12 DOF · 13 links
✓ imported via
RobotDescription.from_urdf -
Minitaur
Ghost Robotics
16 DOF · 27 links
✓ imported via
RobotDescription.from_urdf -
N1
Fourier
23 DOF · 29 links
✓ imported via
RobotDescription.from_urdf -
NEXTAGE
Kawada Robotics
15 DOF · 16 links
✓ imported via
RobotDescription.from_urdf -
Oli
LimX Dynamics
31 DOF · 42 links
✓ imported via
RobotDescription.from_urdf -
OMX-F
ROBOTIS
7 DOF · 10 links
✓ imported via
RobotDescription.from_urdf -
OMX-L
ROBOTIS
6 DOF · 8 links
✓ imported via
RobotDescription.from_urdf -
OMY-3M
ROBOTIS
6 DOF · 9 links
✓ imported via
RobotDescription.from_urdf -
OMY-F3M
ROBOTIS
10 DOF · 15 links
✓ imported via
RobotDescription.from_urdf -
OMY-L100
ROBOTIS
7 DOF · 9 links
✓ imported via
RobotDescription.from_urdf -
OpenMANIPULATOR-X
ROBOTIS
6 DOF · 9 links
✓ imported via
RobotDescription.from_urdf -
OpenArm v1
Enactic
18 DOF · 26 links
✓ imported via
RobotDescription.from_urdf -
OpenArm v2
Enactic
18 DOF · 22 links
✓ imported via
RobotDescription.from_urdf -
Panda
Franka Robotics
9 DOF · 13 links
✓ imported via
RobotDescription.from_urdf -
Pepper
SoftBank Robotics
45 DOF · 65 links
✓ imported via
RobotDescription.from_urdf -
PiPER
AgileX
8 DOF · 10 links
✓ imported via
RobotDescription.from_urdf -
Poppy Ergo Jr
Poppy Project
6 DOF · 8 links
✓ imported via
RobotDescription.from_urdf -
Poppy Torso
Poppy Project
13 DOF · 14 links
✓ imported via
RobotDescription.from_urdf -
PR2
Willow Garage
38 DOF · 50 links
✓ imported via
RobotDescription.from_urdf -
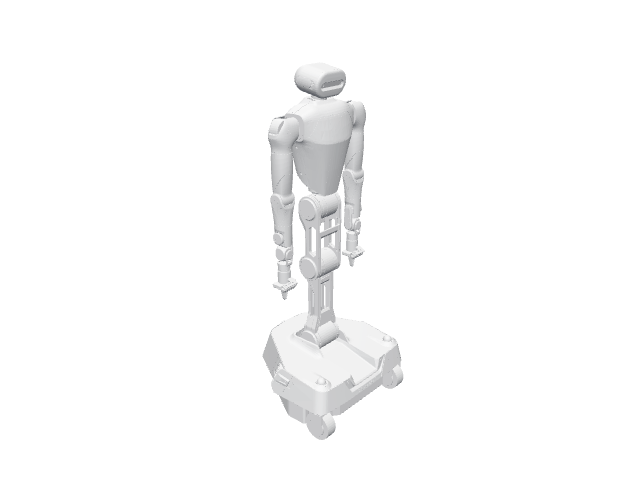
R1 Pro
Galaxea AI
22 DOF · 36 links
✓ imported via
RobotDescription.from_urdf -
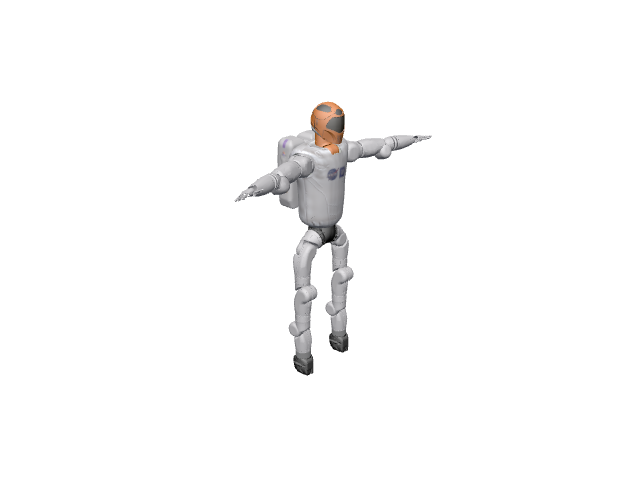
Robonaut 2
NASA JSC Robotics
56 DOF · 105 links
✓ imported via
RobotDescription.from_urdf -
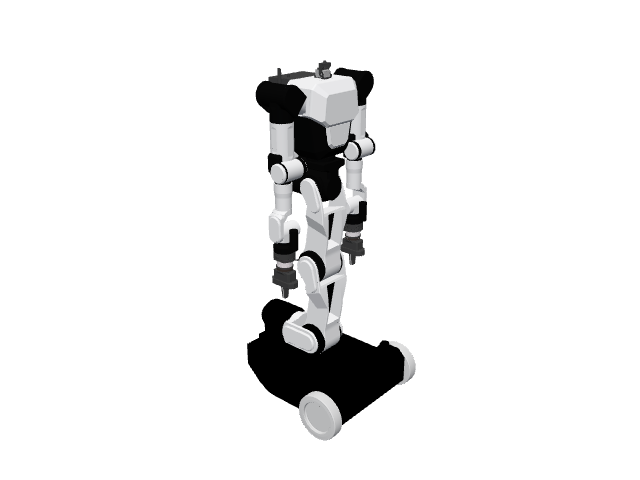
RBY1
Rainbow Robotics
28 DOF · 34 links
✓ imported via
RobotDescription.from_urdf -
Rhea
Gabrael Levine
7 DOF · 8 links
✓ imported via
RobotDescription.from_urdf -
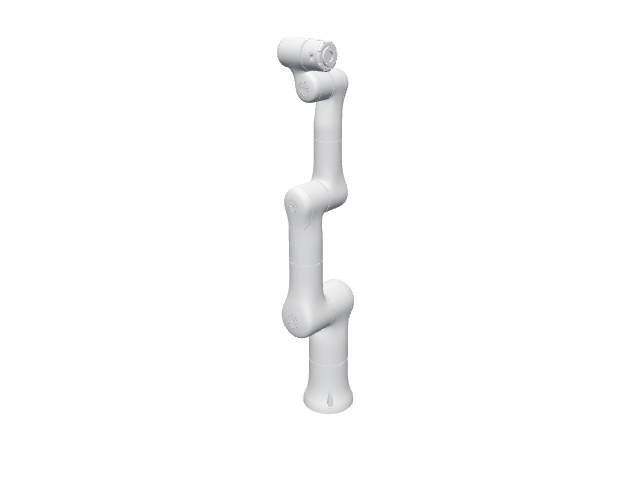
Rizon10
Flexiv Robotics
7 DOF · 10 links
✓ imported via
RobotDescription.from_urdf -
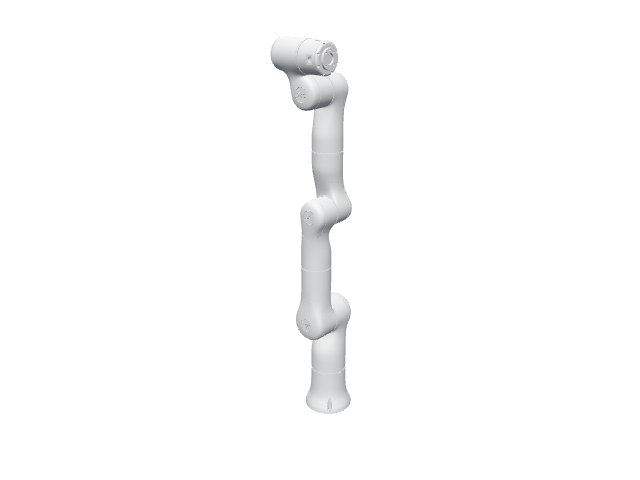
Rizon4
Flexiv Robotics
7 DOF · 10 links
✓ imported via
RobotDescription.from_urdf -
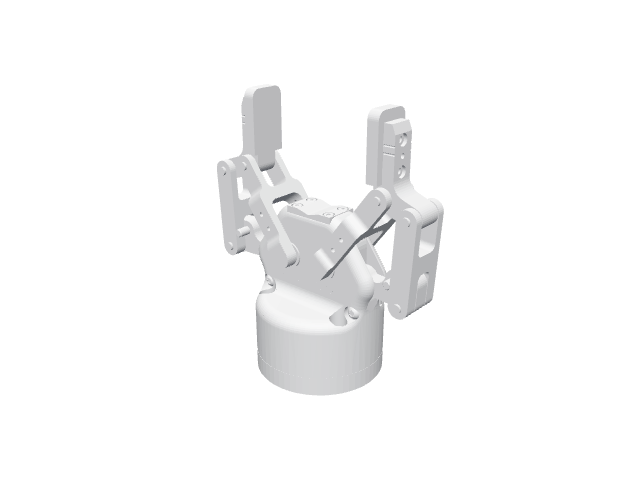
Robotiq 2F-85
Robotiq
6 DOF · 9 links
✓ imported via
RobotDescription.from_urdf -
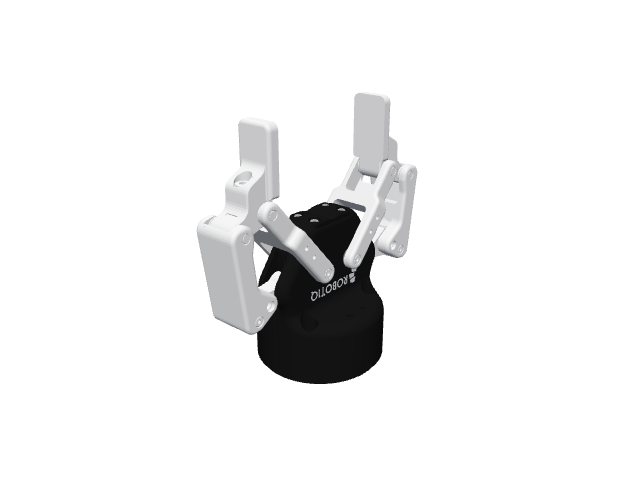
Robotiq 2F-85 v4
Robotiq
6 DOF · 11 links
✓ imported via
RobotDescription.from_urdf -
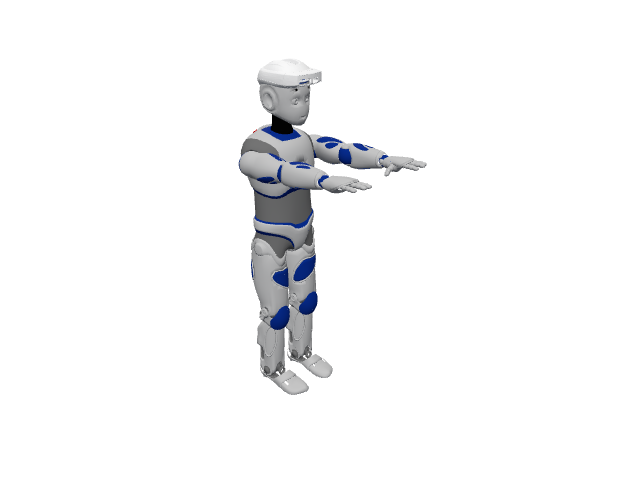
Romeo
Aldebaran Robotics
61 DOF · 96 links
✓ imported via
RobotDescription.from_urdf -
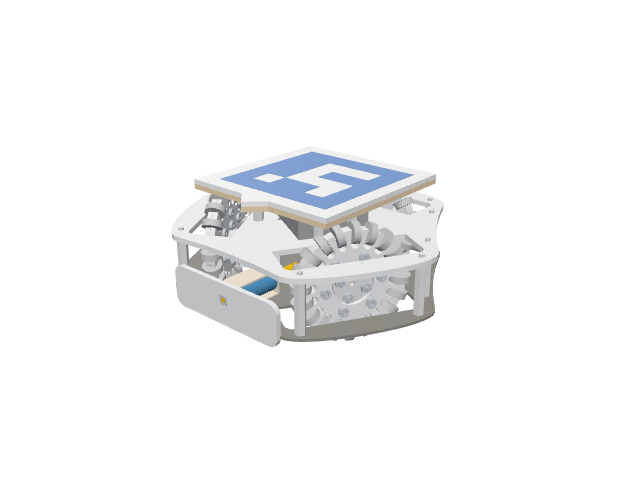
RSK Omnidirectional
Robot Soccer Kit
64 DOF · 114 links
✓ imported via
RobotDescription.from_urdf -
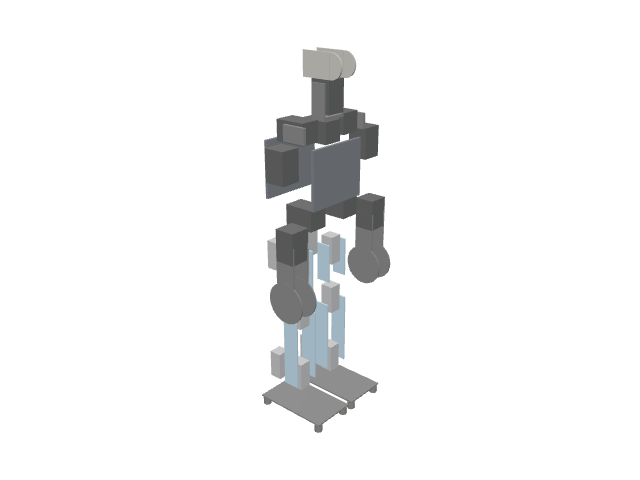
SigmaBan
Rhoban
20 DOF · 27 links
✓ imported via
RobotDescription.from_urdf -
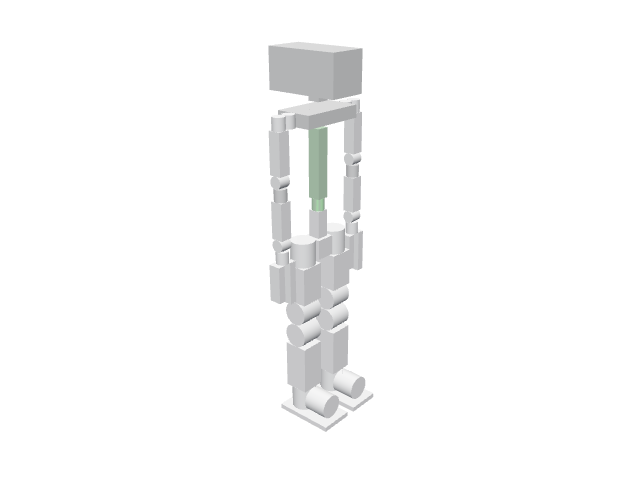
Simple Humanoid
None
29 DOF · 31 links
✓ imported via
RobotDescription.from_urdf -
Skydio X2
Skydio
6 DOF · 7 links
✓ imported via
RobotDescription.from_urdf -
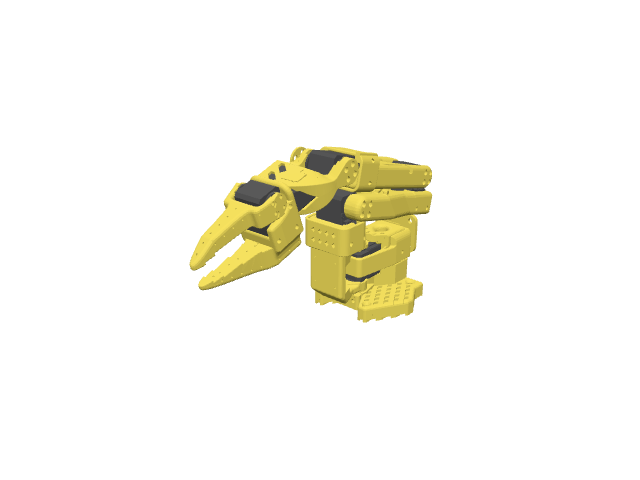
SO-ARM100
The Robot Studio
6 DOF · 7 links
✓ imported via
RobotDescription.from_urdf -
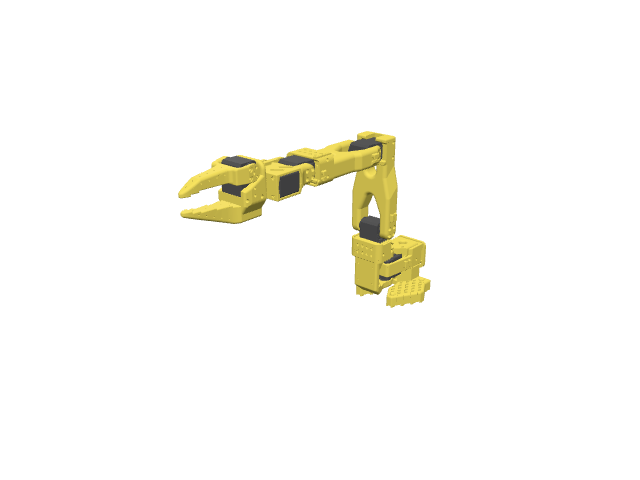
SO-ARM101
The Robot Studio
6 DOF · 7 links
✓ imported via
RobotDescription.from_urdf -
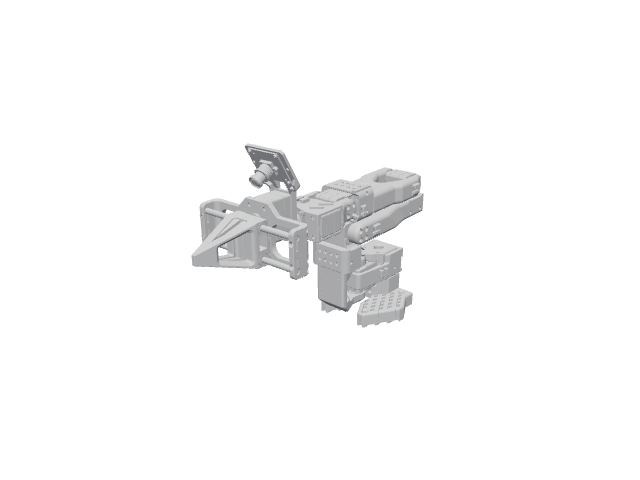
SO-ARM101 Parallel Gripper
Robonine
7 DOF · 9 links
✓ imported via
RobotDescription.from_urdf -
SO-ARM102
Robonine
6 DOF · 8 links
✓ imported via
RobotDescription.from_urdf -
Solo
ODRI
12 DOF · 17 links
✓ imported via
RobotDescription.from_urdf -
Stretch 4
Hello Robot
13 DOF · 53 links
✓ imported via
RobotDescription.from_urdf -
Stretch SE3
Hello Robot
14 DOF · 61 links
✓ imported via
RobotDescription.from_urdf -
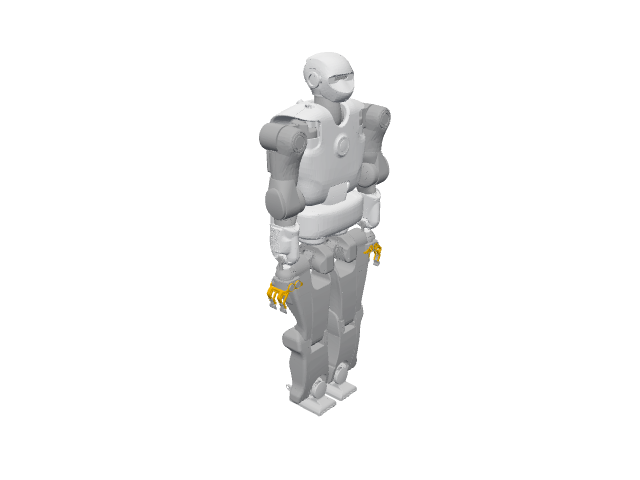
TALOS
PAL Robotics
44 DOF · 60 links
✓ imported via
RobotDescription.from_urdf -
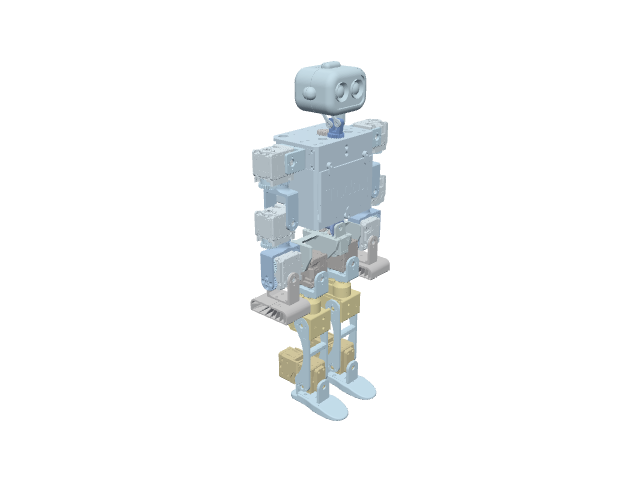
ToddlerBot
Stanford University
30 DOF · 91 links
✓ imported via
RobotDescription.from_urdf -
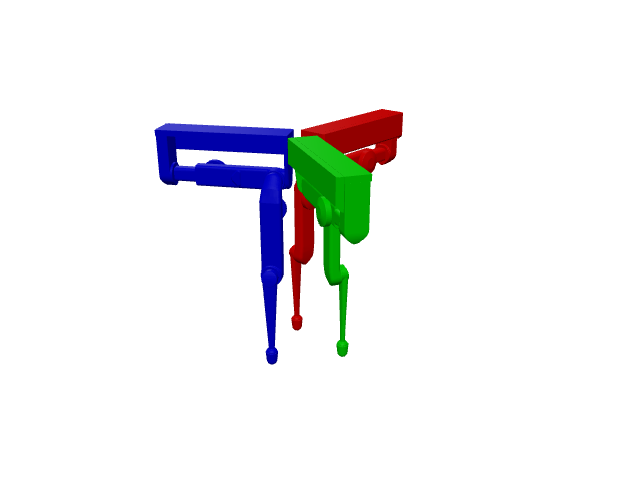
TriFingerEdu
None
9 DOF · 17 links
✓ imported via
RobotDescription.from_urdf -
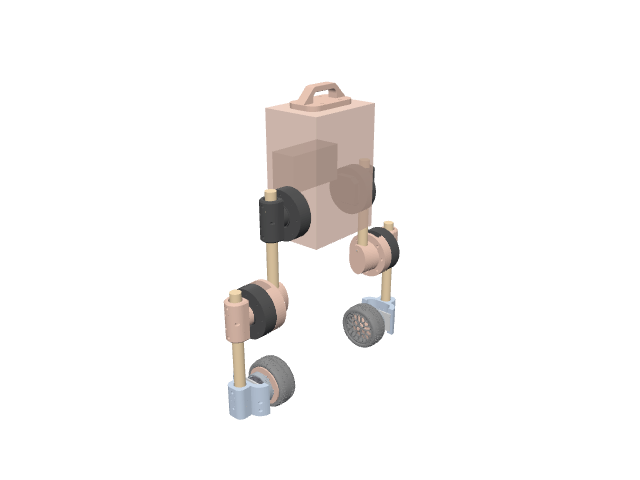
Upkie
Upkie Project
6 DOF · 41 links
✓ imported via
RobotDescription.from_urdf -
UR10 (official)
Universal Robots
6 DOF · 13 links
✓ imported via
RobotDescription.from_urdf -
UR10e
Universal Robots
6 DOF · 13 links
✓ imported via
RobotDescription.from_urdf -
UR12e
Universal Robots
6 DOF · 13 links
✓ imported via
RobotDescription.from_urdf -
UR16e
Universal Robots
6 DOF · 13 links
✓ imported via
RobotDescription.from_urdf -
UR3 (official)
Universal Robots
6 DOF · 13 links
✓ imported via
RobotDescription.from_urdf -
UR3e
Universal Robots
6 DOF · 13 links
✓ imported via
RobotDescription.from_urdf -
UR5 (official)
Universal Robots
6 DOF · 13 links
✓ imported via
RobotDescription.from_urdf -
UR5e
Universal Robots
6 DOF · 13 links
✓ imported via
RobotDescription.from_urdf -
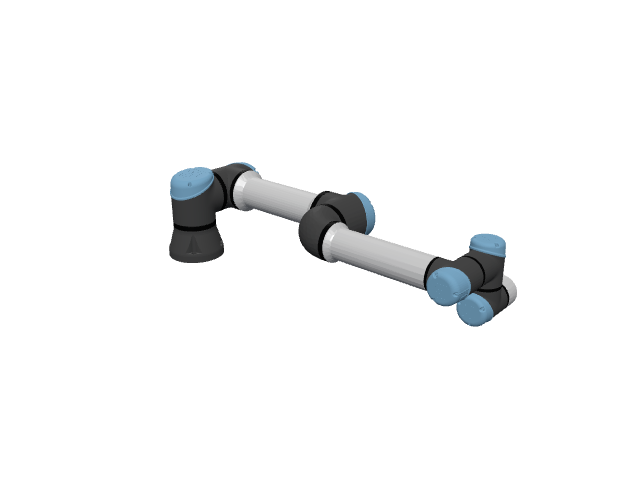
UR7e
Universal Robots
6 DOF · 13 links
✓ imported via
RobotDescription.from_urdf -
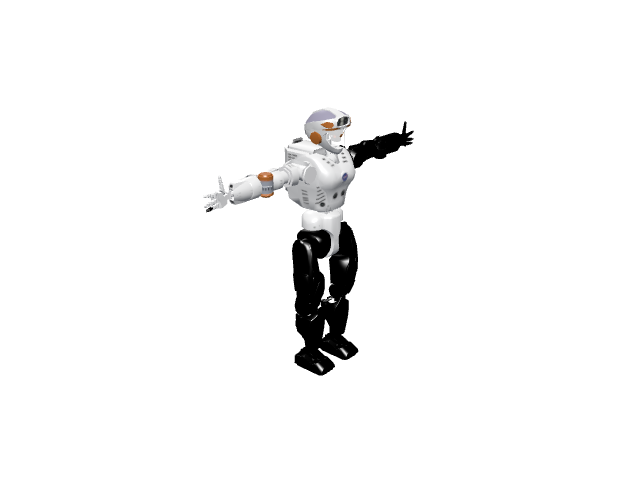
Valkyrie
NASA JSC Robotics
59 DOF · 78 links
✓ imported via
RobotDescription.from_urdf -
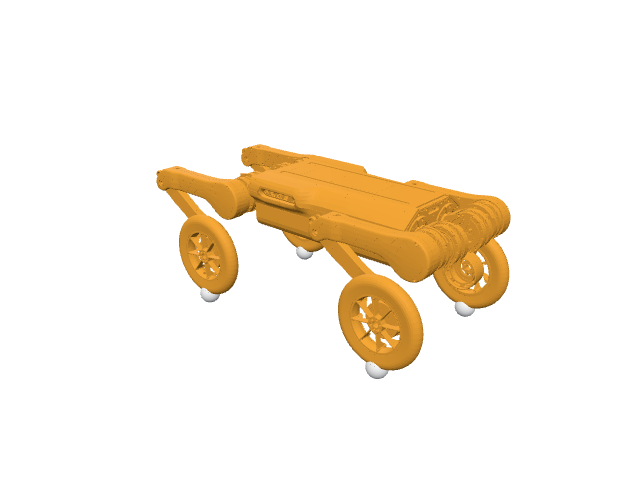
WL P311D
LimX Dynamics
16 DOF · 22 links
✓ imported via
RobotDescription.from_urdf -
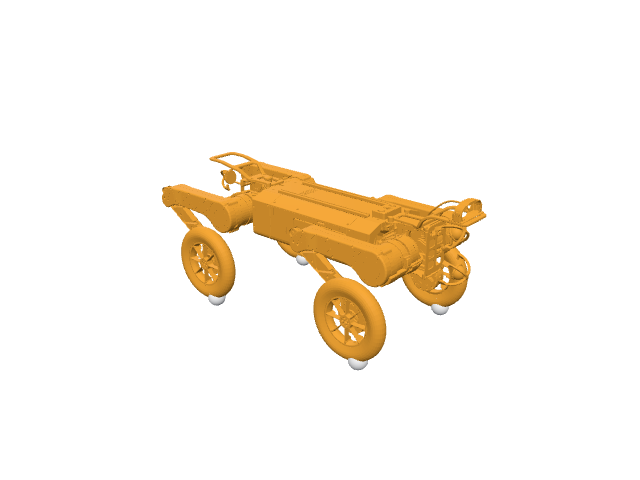
WL P311E
LimX Dynamics
16 DOF · 22 links
✓ imported via
RobotDescription.from_urdf -
xArm6
UFACTORY
6 DOF · 9 links
✓ imported via
RobotDescription.from_urdf -
xArm7
UFACTORY
7 DOF · 10 links
✓ imported via
RobotDescription.from_urdf -
YAM
I2RT Robotics
6 DOF · 7 links
✓ imported via
RobotDescription.from_urdf -
YuMi
ABB
16 DOF · 23 links
✓ imported via
RobotDescription.from_urdf -
Z1
UNITREE Robotics
6 DOF · 8 links
✓ imported via
RobotDescription.from_urdf
The whole corpus
Every robot the importer was run on, viewer or not. Dropped counts the URDF tags
from_urdf does not carry (it lists them rather than hiding them). FK error is the worst
forward-kinematics difference between the original URDF and the re-serialised one, in a third-party oracle.
| Robot | Maker | Imported | Links / joints | Dropped | FK error | MuJoCo | Licence |
|---|---|---|---|---|---|---|---|
| A1 | UNITREE Robotics | ✓ | 23 / 22 | gazebo×33, transmission×12 | 0.0e+00 m · 2.0e-16 rad | ✓ | BSD-3-Clause |
| Ability Hand | PSYONIC, Inc. | ✓ | 47 / 46 | @name×21, mimic×4, @rrpy×1 | 0.0e+00 m · 5.9e-16 rad | ✓ | MIT |
| Aero Hand Open | TetherIA | ✓ | 22 / 21 | material×22, axis×5 | 0.0e+00 m · 3.4e-16 rad | ✓ | CC-BY-SA-4.0 |
| Aliengo | UNITREE Robotics | ✓ | 31 / 30 | gazebo×32, transmission×12 | 0.0e+00 m · 1.8e-16 rad | ✓ | BSD-3-Clause |
| Allegro Hand | Wonik Robotics | ✓ | 22 / 21 | transmission×16, origin×1 | 0.0e+00 m · 3.0e-16 rad | ✓ | BSD |
| ANYmal B | ANYbotics | ✓ | 22 / 21 | @command_effort×12, @current×12, @gear_velocity×12, +2 more | 0.0e+00 m · 2.3e-16 rad | ✓ | BSD-3-Clause |
| ANYmal C | ANYbotics | ✓ | 78 / 77 | self_filter×1 | 0.0e+00 m · 4.4e-16 rad | ✗ | BSD-3-Clause |
| ANYmal D | ANYbotics | ✓ | 96 / 95 | @command_effort×12, @current×12, @gear_velocity×12 | 0.0e+00 m · 2.8e-16 rad | ✓ | BSD-3-Clause |
| Atlas DRC (v3) | Boston Dynamics | ✓ | 70 / 69 | transmission×31, axis×15, {http://drake.mit.edu}collision_filter_group×10, +4 more | 0.0e+00 m · 7.5e-16 rad | ✗ | BSD-3-Clause |
| Atlas v4 | Boston Dynamics | ✓ | 31 / 30 | safety_controller×30, material×1 | 0.0e+00 m · 4.2e-16 rad | ✓ | MIT |
| B1 | UNITREE Robotics | ✓ | 36 / 35 | gazebo×32, transmission×12 | 0.0e+00 m · 1.8e-16 rad | ✓ | BSD-3-Clause |
| B2 | UNITREE Robotics | ✓ | 37 / 36 | material×11, axis×8 | 0.0e+00 m · 5.4e-16 rad | ✗ | BSD-3-Clause |
| BamBot | Tim Qian | ✓ | 21 / 20 | axis×3, limit×3 | 0.0e+00 m · 1.2e-15 rad | ✗ | Apache-2.0 |
| BarrettHand | Barrett Technology | ✓ | 9 / 8 | material×9 | 0.0e+00 m · 3.9e-16 rad | ✓ | BSD |
| Baxter | Rethink Robotics | ✓ | 49 / 48 | gravity×36, gazebo×24, transmission×15, +3 more | 0.0e+00 m · 5.4e-16 rad | ✓ | BSD-3-Clause |
| Berkeley Humanoid | Hybrid Robotics | ✓ | 15 / 14 | joint_properties×12, axis×2 | 0.0e+00 m · 6.1e-16 rad | ✓ | BSD-3-Clause |
| Bolt | ODRI | ✓ | 9 / 8 | material×9, contact×9, limit×2, +1 more | 0.0e+00 m · 1.4e-16 rad | ✓ | BSD-3-Clause |
| Booster T1 | Booster Robotics | ✓ | 24 / 23 | material×24 | 0.0e+00 m · 2.8e-16 rad | ✓ | Apache-2.0 |
| Cassie | Agility Robotics | ✓ | 17 / 16 | material×17, transmission×10 | 0.0e+00 m · 4.3e-16 rad | ✓ | MIT |
| Cookie | Upkie Project | ✓ | 62 / 61 | contact×2 | 0.0e+00 m · 4.8e-16 rad | ✗ | Apache-2.0 |
| Crazyflie 2.0 | Bitcraze | ✓ | 6 / 5 | properties×1 | 0 | ✓ | MIT |
| Double Pendulum | None | ✓ | 3 / 2 | material×3 | 0.0e+00 m · 2.8e-17 rad | ✓ | BSD-3-Clause |
| Draco3 | Apptronik | ✓ | 48 / 47 | joint_properties×28, axis×13, limit×10, +1 more | 0.0e+00 m · 4.5e-16 rad | ✗ | BSD-2-Clause |
| e.DO | Comau | ✓ | 7 / 6 | material×7, limit×6 | 0.0e+00 m · 8.0e-16 rad | ✓ | BSD-3-Clause |
| Elf2 | BXI Robotics | ✓ | 26 / 25 | material×26 | 0.0e+00 m · 4.7e-16 rad | ✓ | Apache-2.0 |
| Enlight-L | Flexiv Robotics | ✓ | 10 / 9 | @name×16, origin×8, mass×8, +3 more | 0.0e+00 m · 4.9e-16 rad | ✗ | Apache-2.0 |
| ergoCub | IIT | ✓ | 204 / 203 | material×128, gazebo×114, sensor×22, +2 more | 0.0e+00 m · 1.7e-15 rad | ✓ | BSD-3-Clause |
| Eve R3 | Halodi | ✓ | 96 / 95 | axis×68, limit×68, dynamics×68, +4 more | 0.0e+00 m · 8.2e-16 rad | ✓ | Apache-2.0 |
| FER | Franka Robotics | ✓ | 14 / 13 | @name×20, safety_controller×7, @D×7, +6 more | 0.0e+00 m · 4.0e-16 rad | ✗ | Apache-2.0 |
| Fetch | Fetch Robotics | ✓ | 25 / 24 | material×19, axis×4, gazebo×1 | 0.0e+00 m · 3.8e-16 rad | ✗ | MIT |
| FingerEdu | None | ✓ | 6 / 5 | none | 0.0e+00 m · 1.1e-16 rad | ✗ | BSD-3-Clause |
| FR3 | Franka Robotics | ✓ | 26 / 25 | @name×20, position_based_velocity_limits×7, safety_controller×7, +7 more | 0.0e+00 m · 5.9e-16 rad | ✓ | Apache-2.0 |
| FR3 v2 | Franka Robotics | ✓ | 26 / 25 | @name×20, position_based_velocity_limits×7, safety_controller×7, +7 more | 0.0e+00 m · 6.0e-16 rad | ✓ | Apache-2.0 |
| FR3 v2.1 | Franka Robotics | ✓ | 26 / 25 | @name×20, position_based_velocity_limits×7, safety_controller×7, +7 more | 0.0e+00 m · 6.0e-16 rad | ✓ | Apache-2.0 |
| G1 | UNITREE Robotics | ✓ | 40 / 39 | mujoco×1 | 0.0e+00 m · 6.6e-16 rad | ✓ | BSD-3-Clause |
| Gen2 | Kinova | ✓ | 13 / 12 | transmission×10, axis×6, limit×6, +4 more | 0.0e+00 m · 7.5e-16 rad | ✓ | BSD-3-Clause |
| Gen3 | Kinova | ✓ | 11 / 10 | material×8, axis×2, ros2_control×1 | 0.0e+00 m · 8.5e-16 rad | ✓ | BSD-3-Clause |
| Gen3 Lite | Kinova | ✓ | 15 / 14 | material×11, gazebo×11, axis×3, +3 more | 0.0e+00 m · 1.2e-15 rad | ✓ | BSD-3-Clause |
| GENE.01 | Generative Bionics | ✓ | 91 / 90 | none | 0.0e+00 m · 8.5e-16 rad | — | CC-BY-NC-4.0 |
| Ginger | Paaila Technology | ✓ | 50 / 49 | material×50, limit×49 | 0.0e+00 m · 1.0e-15 rad | ✗ | BSD |
| Go1 | UNITREE Robotics | ✓ | 46 / 45 | gazebo×38, transmission×12 | 0.0e+00 m · 1.8e-16 rad | — | BSD-3-Clause |
| Go2 | UNITREE Robotics | ✓ | 42 / 41 | material×16, axis×16, @dont_collapse×6 | 0.0e+00 m · 2.5e-16 rad | ✓ | BSD-3-Clause |
| GR-1 | Fourier | ✓ | 37 / 36 | material×35, @name×15, axis×2 | 0.0e+00 m · 5.8e-16 rad | ✓ | GPL-3.0 |
| H1 | UNITREE Robotics | ✓ | 25 / 24 | axis×4, mujoco×1 | 0.0e+00 m · 5.3e-16 rad | ✓ | BSD-3-Clause |
| H1_2 | UNITREE Robotics | ✓ | 58 / 57 | mimic×12, mujoco×1, axis×1 | 0.0e+00 m · 7.1e-16 rad | ✓ | BSD-3-Clause |
| HSR-B | Toyota Motor Corporation | ✓ | 48 / 47 | gazebo×63, mimic×7, dynamics×1, +1 more | 0.0e+00 m · 4.2e-16 rad | ✓ | BSD-3-Clause-Clear |
| HSR-C | Toyota Motor Corporation | ✓ | 46 / 45 | gazebo×61, mimic×7, ros2_control×2, +1 more | 0.0e+00 m · 3.7e-16 rad | ✓ | BSD-3-Clause-Clear |
| HyQ | IIT | ✓ | 19 / 18 | gazebo×28, safety_controller×12, transmission×12, +2 more | 0.0e+00 m · 3.0e-16 rad | ✗ | Apache-2.0 |
| iCub | IIT | ✓ | 189 / 188 | dynamics×153, gazebo×123, sensor×81, +1 more | 0.0e+00 m · 1.2e-15 rad | ✓ | CC-BY-SA-4.0 |
| iiwa 14 | KUKA | ✓ | 11 / 10 | gazebo×9, material×8, @{http://drake.mit.edu}acceleration×7, +4 more | 0.0e+00 m · 5.4e-16 rad | ✓ | BSD-3-Clause |
| iiwa 7 | KUKA | ✓ | 9 / 8 | gazebo×9, material×8, safety_controller×7, +2 more | 0.0e+00 m · 3.3e-16 rad | ✓ | MIT |
| iiwa 7 | KUKA | ✓ | 10 / 9 | gazebo×9, material×8, safety_controller×7, +2 more | 0.0e+00 m · 3.3e-16 rad | ✓ | GPL-3.0 |
| Jaco2 j2n4s300 | Kinova | ✓ | 14 / 13 | transmission×10, gazebo×9, axis×2, +1 more | 0.0e+00 m · 5.4e-16 rad | ✓ | BSD-3-Clause |
| Jaco2 j2n6s200 | Kinova | ✓ | 14 / 13 | gazebo×13, transmission×10, axis×2, +1 more | 0.0e+00 m · 6.6e-16 rad | ✓ | BSD-3-Clause |
| Jaco2 j2n6s300 | Kinova | ✓ | 16 / 15 | gazebo×13, transmission×12, axis×2, +1 more | 0.0e+00 m · 8.6e-16 rad | ✓ | BSD-3-Clause |
| Jaco2 j2n7s300 | Kinova | ✓ | 17 / 16 | gazebo×15, transmission×13, axis×2, +1 more | 0.0e+00 m · 9.6e-16 rad | ✓ | BSD-3-Clause |
| Jaco2 j2s6s200 | Kinova | ✓ | 14 / 13 | gazebo×13, transmission×10, axis×2, +1 more | 0.0e+00 m · 7.0e-16 rad | ✓ | BSD-3-Clause |
| Jaco2 j2s6s300 | Kinova | ✓ | 16 / 15 | gazebo×13, transmission×12, axis×2, +1 more | 0.0e+00 m · 5.6e-16 rad | ✓ | BSD-3-Clause |
| Jaco2 j2s7s300 | Kinova | ✓ | 17 / 16 | gazebo×15, transmission×13, axis×2, +1 more | 0.0e+00 m · 7.3e-16 rad | ✓ | BSD-3-Clause |
| JAXON | JSK | ✓ | 39 / 38 | @lower×1, @upper×1 | 0.0e+00 m · 8.2e-16 rad | ✓ | CC-BY-SA-4.0 |
| JVRC-1 | AIST | ✓ | 60 / 59 | mimic×10, sensor×10 | 0.0e+00 m · 5.4e-16 rad | ✓ | BSD-2-Clause |
| Laikago | UNITREE Robotics | ✓ | 14 / 13 | mujoco×1, @type×1 | 0.0e+00 m · 2.0e-16 rad | ✓ | BSD-3-Clause |
| LEAP Hand v1 | Carnegie Mellon University | ✓ | 17 / 16 | joint_properties×16 | 0.0e+00 m · 5.1e-16 rad | ✓ | MIT |
| Luna | LimX Dynamics | ✓ | 39 / 38 | mujoco×1 | 0.0e+00 m · 3.7e-16 rad | ✓ | Apache-2.0 |
| M-710iC | Fanuc | ✓ | 10 / 9 | none | 0.0e+00 m · 3.6e-16 rad | ✗ | BSD-3-Clause |
| MICO-Core | Flexiv Robotics | ✓ | 22 / 21 | @name×34, origin×16, mass×16, +3 more | 0.0e+00 m · 6.0e-16 rad | ✗ | Apache-2.0 |
| Mini Cheetah | MIT | ✓ | 13 / 12 | limit×12 | 0.0e+00 m · 2.3e-16 rad | ✗ | BSD |
| Minitaur | Ghost Robotics | ✓ | 27 / 26 | joint_properties×26, axis×10, limit×10, +1 more | 0.0e+00 m · 4.2e-16 rad | ✓ | BSD-2-Clause |
| N1 | Fourier | ✓ | 29 / 28 | material×29, axis×5 | 0.0e+00 m · 3.8e-16 rad | ✓ | Apache-2.0 |
| NEXTAGE | Kawada Robotics | ✓ | 16 / 15 | {http://www.ros.org/wiki/xacro}gazebo_nx_link×16, {http://www.ros.org/wiki/xacro}transmission_nx_joint×15, {http://www.ros.org/wiki/xacro}macro×2, +2 more | 0.0e+00 m · 3.6e-16 rad | ✓ | BSD |
| Oli | LimX Dynamics | ✓ | 42 / 41 | material×42 | 0.0e+00 m · 5.0e-16 rad | ✓ | Apache-2.0 |
| OMX-F | ROBOTIS | ✓ | 10 / 9 | material×8, mimic×1 | 0.0e+00 m · 3.1e-16 rad | ✓ | Apache-2.0 |
| OMX-L | ROBOTIS | ✓ | 8 / 7 | material×7 | 0.0e+00 m · 1.9e-16 rad | ✓ | Apache-2.0 |
| OMY-3M | ROBOTIS | ✓ | 9 / 8 | none | 0.0e+00 m · 2.6e-16 rad | ✓ | Apache-2.0 |
| OMY-F3M | ROBOTIS | ✓ | 15 / 14 | mimic×3, axis×1 | 0.0e+00 m · 6.4e-16 rad | ✓ | Apache-2.0 |
| OMY-L100 | ROBOTIS | ✓ | 9 / 8 | none | 0.0e+00 m · 3.1e-16 rad | ✓ | Apache-2.0 |
| OpenArm v1 | Enactic | ✓ | 26 / 25 | @name×46, mimic×2 | 0.0e+00 m · 5.0e-16 rad | ✗ | Apache-2.0 |
| OpenArm v2 | Enactic | ✓ | 22 / 21 | @name×42, mimic×2, ros2_control×2 | 0.0e+00 m · 3.2e-16 rad | ✓ | Apache-2.0 |
| OpenMANIPULATOR-X | ROBOTIS | ✓ | 9 / 8 | mimic×1 | 0.0e+00 m · 2.1e-16 rad | ✓ | Apache-2.0 |
| Panda | Franka Robotics | ✓ | 13 / 12 | safety_controller×7, @D×7, @K×7, +3 more | 0.0e+00 m · 3.6e-16 rad | ✓ | Apache-2.0 |
| Pepper | SoftBank Robotics | ✓ | 65 / 64 | mimic×28, limit×28, axis×3 | 0.0e+00 m · 7.6e-16 rad | ✓ | BSD-2-Clause |
| PiPER | AgileX | ✓ | 10 / 9 | material×10 | 0.0e+00 m · 7.7e-16 rad | ✓ | MIT |
| Poppy Ergo Jr | Poppy Project | ✓ | 8 / 7 | material×7, limit×6, transmission×6, +2 more | 0.0e+00 m · 2.7e-16 rad | ✓ | GPL-3.0 |
| Poppy Torso | Poppy Project | ✓ | 14 / 13 | material×14, mass×13 | 0.0e+00 m · 7.5e-16 rad | ✓ | GPL-3.0 |
| PR2 | Willow Garage | ✓ | 50 / 49 | safety_controller×30, transmission×28, calibration×22, +2 more | 0.0e+00 m · 4.2e-16 rad | ✓ | BSD |
| R1 Pro | Galaxea AI | ✓ | 36 / 35 | axis×13, limit×3 | 0.0e+00 m · 6.4e-16 rad | ✓ | Apache-2.0 |
| RBY1 | Rainbow Robotics | ✓ | 34 / 33 | @acceleration×22, axis×5, @in_model_type×4, +1 more | 0.0e+00 m · 4.8e-16 rad | ✓ | MIT |
| Reachy | Pollen Robotics | ✓ | 31 / 30 | @name×23 | 0.0e+00 m · 5.1e-16 rad | — | Apache-2.0 |
| Rhea | Gabrael Levine | ✓ | 8 / 7 | @name×12 | 0.0e+00 m · 5.3e-16 rad | ✓ | Apache-2.0 |
| Rizon10 | Flexiv Robotics | ✓ | 10 / 9 | @name×23, origin×8, mass×8, +3 more | 0.0e+00 m · 3.3e-16 rad | ✗ | Apache-2.0 |
| Rizon4 | Flexiv Robotics | ✓ | 10 / 9 | @name×23, origin×8, mass×8, +3 more | 0.0e+00 m · 4.3e-16 rad | ✗ | Apache-2.0 |
| Robonaut 2 | NASA JSC Robotics | ✓ | 105 / 104 | traits×14, dynamics×5, material×2 | 0.0e+00 m · 2.0e-15 rad | ✗ | NASA-1.3 |
| Robotiq 2F-85 | Robotiq | ✓ | 9 / 8 | material×9, mimic×5, axis×2 | 0.0e+00 m · 2.7e-17 rad | ✓ | BSD |
| Robotiq 2F-85 v4 | Robotiq | ✓ | 11 / 10 | material×9, mimic×5, axis×2, +1 more | 0.0e+00 m · 4.1e-16 rad | ✓ | BSD-2-Clause |
| Romeo | Aldebaran Robotics | ✓ | 96 / 95 | gazebo×58, transmission×33, axis×27, +2 more | 0.0e+00 m · 9.9e-16 rad | ✗ | BSD |
| RSK Omnidirectional | Robot Soccer Kit | ✓ | 114 / 113 | axis×49, limit×49 | 0.0e+00 m · 9.0e-16 rad | ✓ | MIT |
| SigmaBan | Rhoban | ✓ | 27 / 26 | joint_properties×20, axis×6 | 0.0e+00 m · 1.2e-15 rad | ✓ | MIT |
| Simple Humanoid | None | ✓ | 31 / 30 | none | 0.0e+00 m · 4.0e-16 rad | ✓ | BSD-2-Clause |
| Skydio X2 | Skydio | ✓ | 7 / 6 | mujoco×1, @type×1 | 0 | ✓ | Apache-2.0 |
| SO-ARM100 | The Robot Studio | ✓ | 7 / 6 | transmission×6 | 0.0e+00 m · 8.9e-16 rad | ✓ | Apache-2.0 |
| SO-ARM101 | The Robot Studio | ✓ | 7 / 6 | transmission×6 | 0.0e+00 m · 1.5e-15 rad | ✓ | Apache-2.0 |
| SO-ARM101 Parallel Gripper | Robonine | ✓ | 9 / 8 | safety_controller×5, ros2_control×1, gazebo×1, +2 more | 0.0e+00 m · 5.5e-16 rad | ✓ | GPL-3.0 |
| SO-ARM102 | Robonine | ✓ | 8 / 7 | mimic×1 | 0.0e+00 m · 1.1e-15 rad | ✓ | CC-BY-4.0 |
| Solo | ODRI | ✓ | 17 / 16 | material×17, contact×13, limit×4, +1 more | 0.0e+00 m · 2.0e-16 rad | ✓ | BSD-3-Clause |
| Spryped | Benjamin Bokser | ✗ | — | none | n/a | — | BSD |
| Stretch 4 | Hello Robot | ✓ | 53 / 52 | axis×39, material×34, @name×28, +1 more | 0.0e+00 m · 1.5e-15 rad | ✓ | BSD-3-Clause-Clear |
| Stretch RE1 | Hello Robot | ✓ | 44 / 43 | material×30, axis×15, limit×2 | 0.0e+00 m · 1.3e-15 rad | — | CC-BY-NC-SA-4.0 |
| Stretch SE3 | Hello Robot | ✓ | 61 / 60 | material×35, axis×21, limit×2, +3 more | 0.0e+00 m · 1.3e-15 rad | ✓ | Clear BSD |
| TALOS | PAL Robotics | ✓ | 60 / 59 | gazebo×110, transmission×28, mimic×12, +3 more | 0.0e+00 m · 6.3e-16 rad | ✗ | LGPL-3.0 |
| TIAGo | PAL Robotics | ✓ | 78 / 77 | gazebo×71, transmission×47, safety_controller×13, +3 more | 0.0e+00 m · 7.7e-16 rad | — | CC-BY-NC-ND-3.0 |
| TIAGo (official) | PAL Robotics | ✓ | 89 / 88 | gazebo×71, transmission×33, axis×19, +7 more | 0.0e+00 m · 1.0e-15 rad | — | Apache-2.0 |
| ToddlerBot | Stanford University | ✓ | 91 / 90 | @name×71, @type×25, mujoco×1, +1 more | 0.0e+00 m · 3.8e-16 rad | ✓ | MIT |
| TriFingerEdu | None | ✓ | 17 / 16 | @concave×3 | 0.0e+00 m · 4.1e-16 rad | ✗ | MIT |
| Two-arm cell (this page's example) | robotdescription.com | ✓ | 7 / 6 | none | n/a | ✓ | MIT |
| Upkie | Upkie Project | ✓ | 41 / 40 | material×4, contact×2 | 0.0e+00 m · 2.8e-17 rad | ✗ | Apache-2.0 |
| UR10 (official) | Universal Robots | ✓ | 13 / 12 | none | 0.0e+00 m · 3.5e-16 rad | ✓ | BSD-3-Clause |
| UR10e | Universal Robots | ✓ | 13 / 12 | none | 0.0e+00 m · 3.5e-16 rad | ✓ | BSD-3-Clause |
| UR12e | Universal Robots | ✓ | 13 / 12 | none | 0.0e+00 m · 3.5e-16 rad | ✓ | BSD-3-Clause |
| UR15 | Universal Robots | ✓ | 13 / 12 | none | 0.0e+00 m · 3.5e-16 rad | — | Universal Robots Terms for Graphical Documentation |
| UR16e | Universal Robots | ✓ | 13 / 12 | none | 0.0e+00 m · 3.5e-16 rad | ✓ | BSD-3-Clause |
| UR18 | Universal Robots | ✓ | 13 / 12 | none | 0.0e+00 m · 3.5e-16 rad | — | Universal Robots Terms for Graphical Documentation |
| UR20 | Universal Robots | ✓ | 13 / 12 | none | 0.0e+00 m · 3.5e-16 rad | — | Universal Robots Terms for Graphical Documentation |
| UR3 (official) | Universal Robots | ✓ | 13 / 12 | none | 0.0e+00 m · 3.4e-16 rad | ✓ | BSD-3-Clause |
| UR30 | Universal Robots | ✓ | 13 / 12 | none | 0.0e+00 m · 3.5e-16 rad | — | Universal Robots Terms for Graphical Documentation |
| UR3e | Universal Robots | ✓ | 13 / 12 | none | 0.0e+00 m · 3.4e-16 rad | ✓ | BSD-3-Clause |
| UR5 (official) | Universal Robots | ✓ | 13 / 12 | none | 0.0e+00 m · 3.5e-16 rad | ✓ | BSD-3-Clause |
| UR5e | Universal Robots | ✓ | 13 / 12 | none | 0.0e+00 m · 3.5e-16 rad | ✓ | BSD-3-Clause |
| UR7e | Universal Robots | ✓ | 13 / 12 | none | 0.0e+00 m · 3.5e-16 rad | ✓ | BSD-3-Clause |
| UR8 Long | Universal Robots | ✓ | 13 / 12 | none | 0.0e+00 m · 3.5e-16 rad | — | Universal Robots Terms for Graphical Documentation |
| Valkyrie | NASA JSC Robotics | ✓ | 78 / 77 | gazebo×115, controller_gains×58, transmission×58, +5 more | 0.0e+00 m · 6.3e-16 rad | ✗ | NASA-1.3 |
| WL P311D | LimX Dynamics | ✓ | 22 / 21 | gazebo×30, color×16, transmission×16, +1 more | 0.0e+00 m · 2.4e-16 rad | ✓ | Apache-2.0 |
| WL P311E | LimX Dynamics | ✓ | 22 / 21 | gazebo×30, color×16, transmission×16, +1 more | 0.0e+00 m · 2.9e-16 rad | ✓ | Apache-2.0 |
| xArm6 | UFACTORY | ✓ | 9 / 8 | gazebo×7, transmission×6, ros2_control×1 | 0.0e+00 m · 6.6e-16 rad | ✓ | BSD-3-Clause |
| xArm7 | UFACTORY | ✓ | 10 / 9 | gazebo×8, transmission×7, ros2_control×1 | 0.0e+00 m · 1.0e-15 rad | ✓ | BSD-3-Clause |
| YAM | I2RT Robotics | ✓ | 7 / 6 | none | 0.0e+00 m · 8.4e-16 rad | ✓ | MIT |
| YuMi | ABB | ✓ | 23 / 22 | material×21, transmission×16, gazebo×6, +1 more | 0.0e+00 m · 6.5e-16 rad | ✓ | BSD |
| Z1 | UNITREE Robotics | ✓ | 8 / 7 | transmission×6, gazebo×4 | 0.0e+00 m · 2.6e-16 rad | ✓ | BSD-3-Clause |